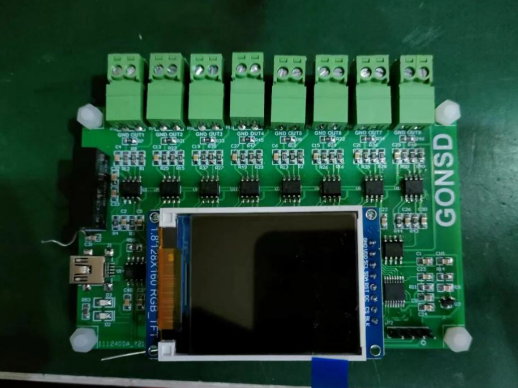
本项目是一套 7 路压控应激驱动系统,提供 7 路电压输出,电压范围为 -5V 至 +5V,分辨率 0.1V,设备配有相应的引出接口与接地口,通过串口设置输出电压的脉宽与间隔,整个系统最终要确保稳定可用。
系统用于驱动晶体管阵列并测量响应电流脉冲,连接到受控单元后,通过串口与上位机(Python,客户自供)通信,把图像等信息参数转化为电压输出控制信号,通信协议与控制方式由双方协商确定。
7 路输出且每路独立可调,要求硬件上为每一路配置独立的 DAC 通道与后级驱动,并在 PCB 布局时做好通道间隔离,避免某一路切换时通过公共阻抗耦合到其他路。双极性输出范围则要求电源与放大电路在正负两端都保持良好的线性度。
脉宽与间隔通过串口设置,意味着固件要维护一套参数表并支持即时更新与查询。为保证时序精度,输出定时应由硬件定时器驱动,而不是在主循环里靠软件延时实现,否则串口通信会引入抖动。
系统对接的上位机由客户提供,因此项目前期我们会先与对方确认串口波特率、帧格式、校验方式、命令集和异常处理约定,并形成书面协议文档再进入实现。交付内容包括驱动板硬件、固件、协议文档、联调记录与测试报告,并配合完成与受控单元的联合验证。
输出精度方面,-5V 至 +5V、0.1V 分辨率意味着每一路都要保证足够的线性度与低失调。我们在硬件上会选用低温漂基准与匹配电阻,在固件上提供零点与增益校准,并在样机阶段逐路做负载调整率测试,确认带载后输出不出现明显跌落。
由于上位机由客户提供,联调阶段双方最需要对齐的是时序与异常处理:命令下发到输出响应的延迟、参数更新的生效时刻、非法参数的处理方式,以及通信中断时输出保持在安全状态。我们会把这些写进协议文档并逐条验证。
关于通道扩展,如果后续需要更多路输出,可以在现有架构下通过增加 DAC 与驱动通道实现,控制逻辑与通信协议基本不变。我们会在第一版设计中预留地址与命令空间,避免扩展时协议不兼容。
通信协议一旦定稿,建议双方各保留一份版本记录,避免后续升级时出现口径不一致。